Система за управление на подгъващи палци на машина за формоване на картонени кутии
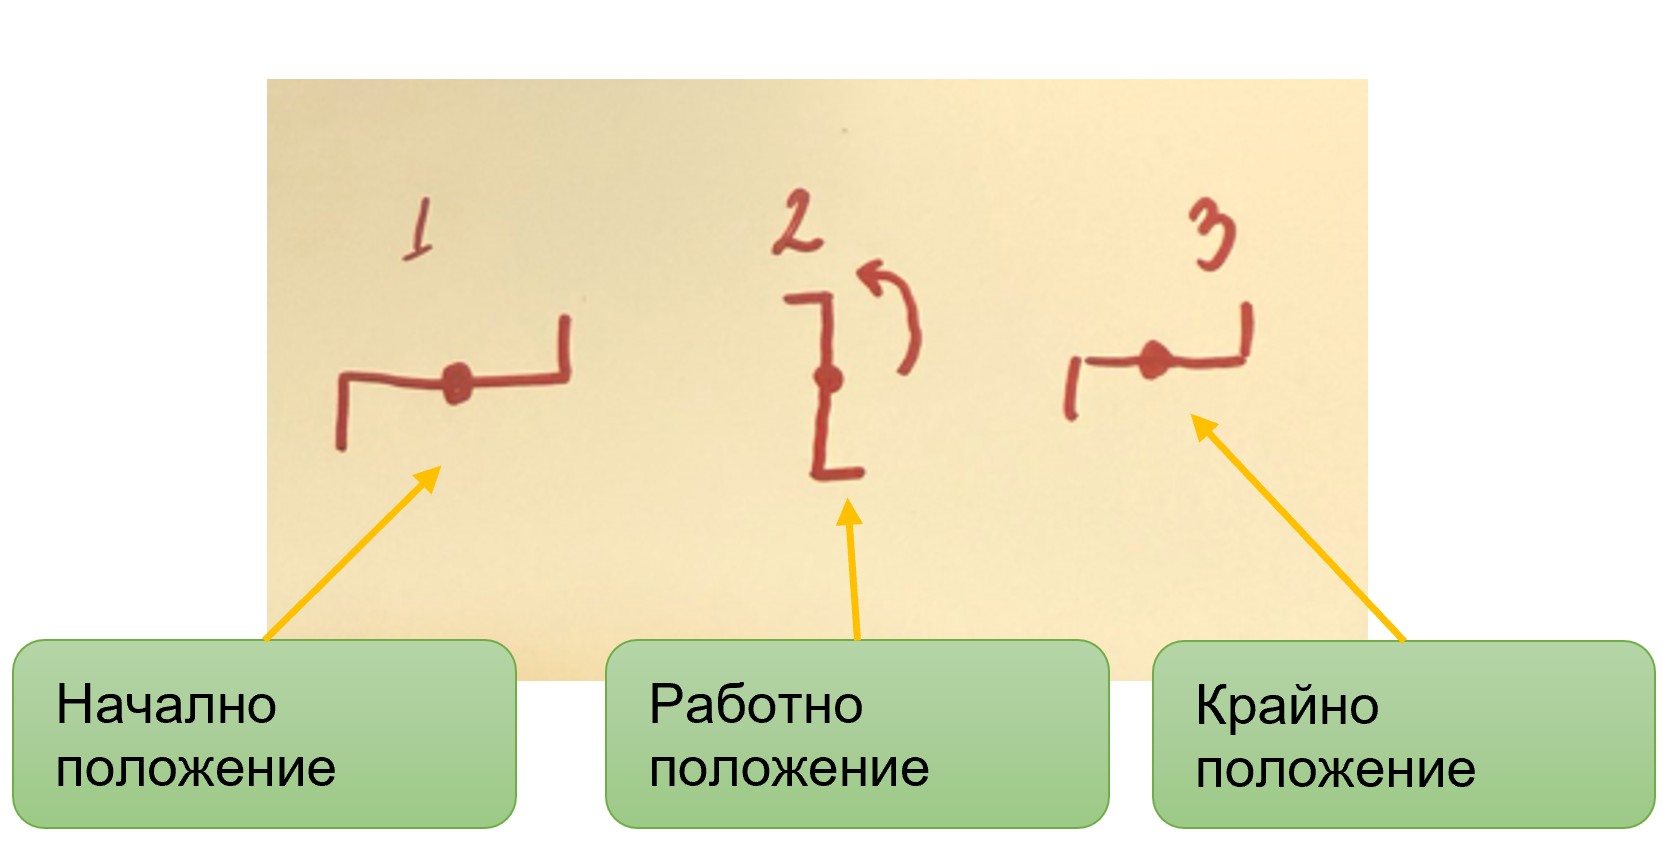
Задачата: Проектът обхваща изграждането на система за управление на подгъващи палци на машина за формоване на картонени кутии. Системата синхронизира движението на Г-образни подгъващи палци с движението на кутиите по поточната линия, отчитайки позицията и скоростта чрез инкрементален енкодер и оптичен датчик. Реализирано е независимо управление на две оси (две системи от палци) за извършване на работен ход и освобождаване на зоната за следващата кутия.
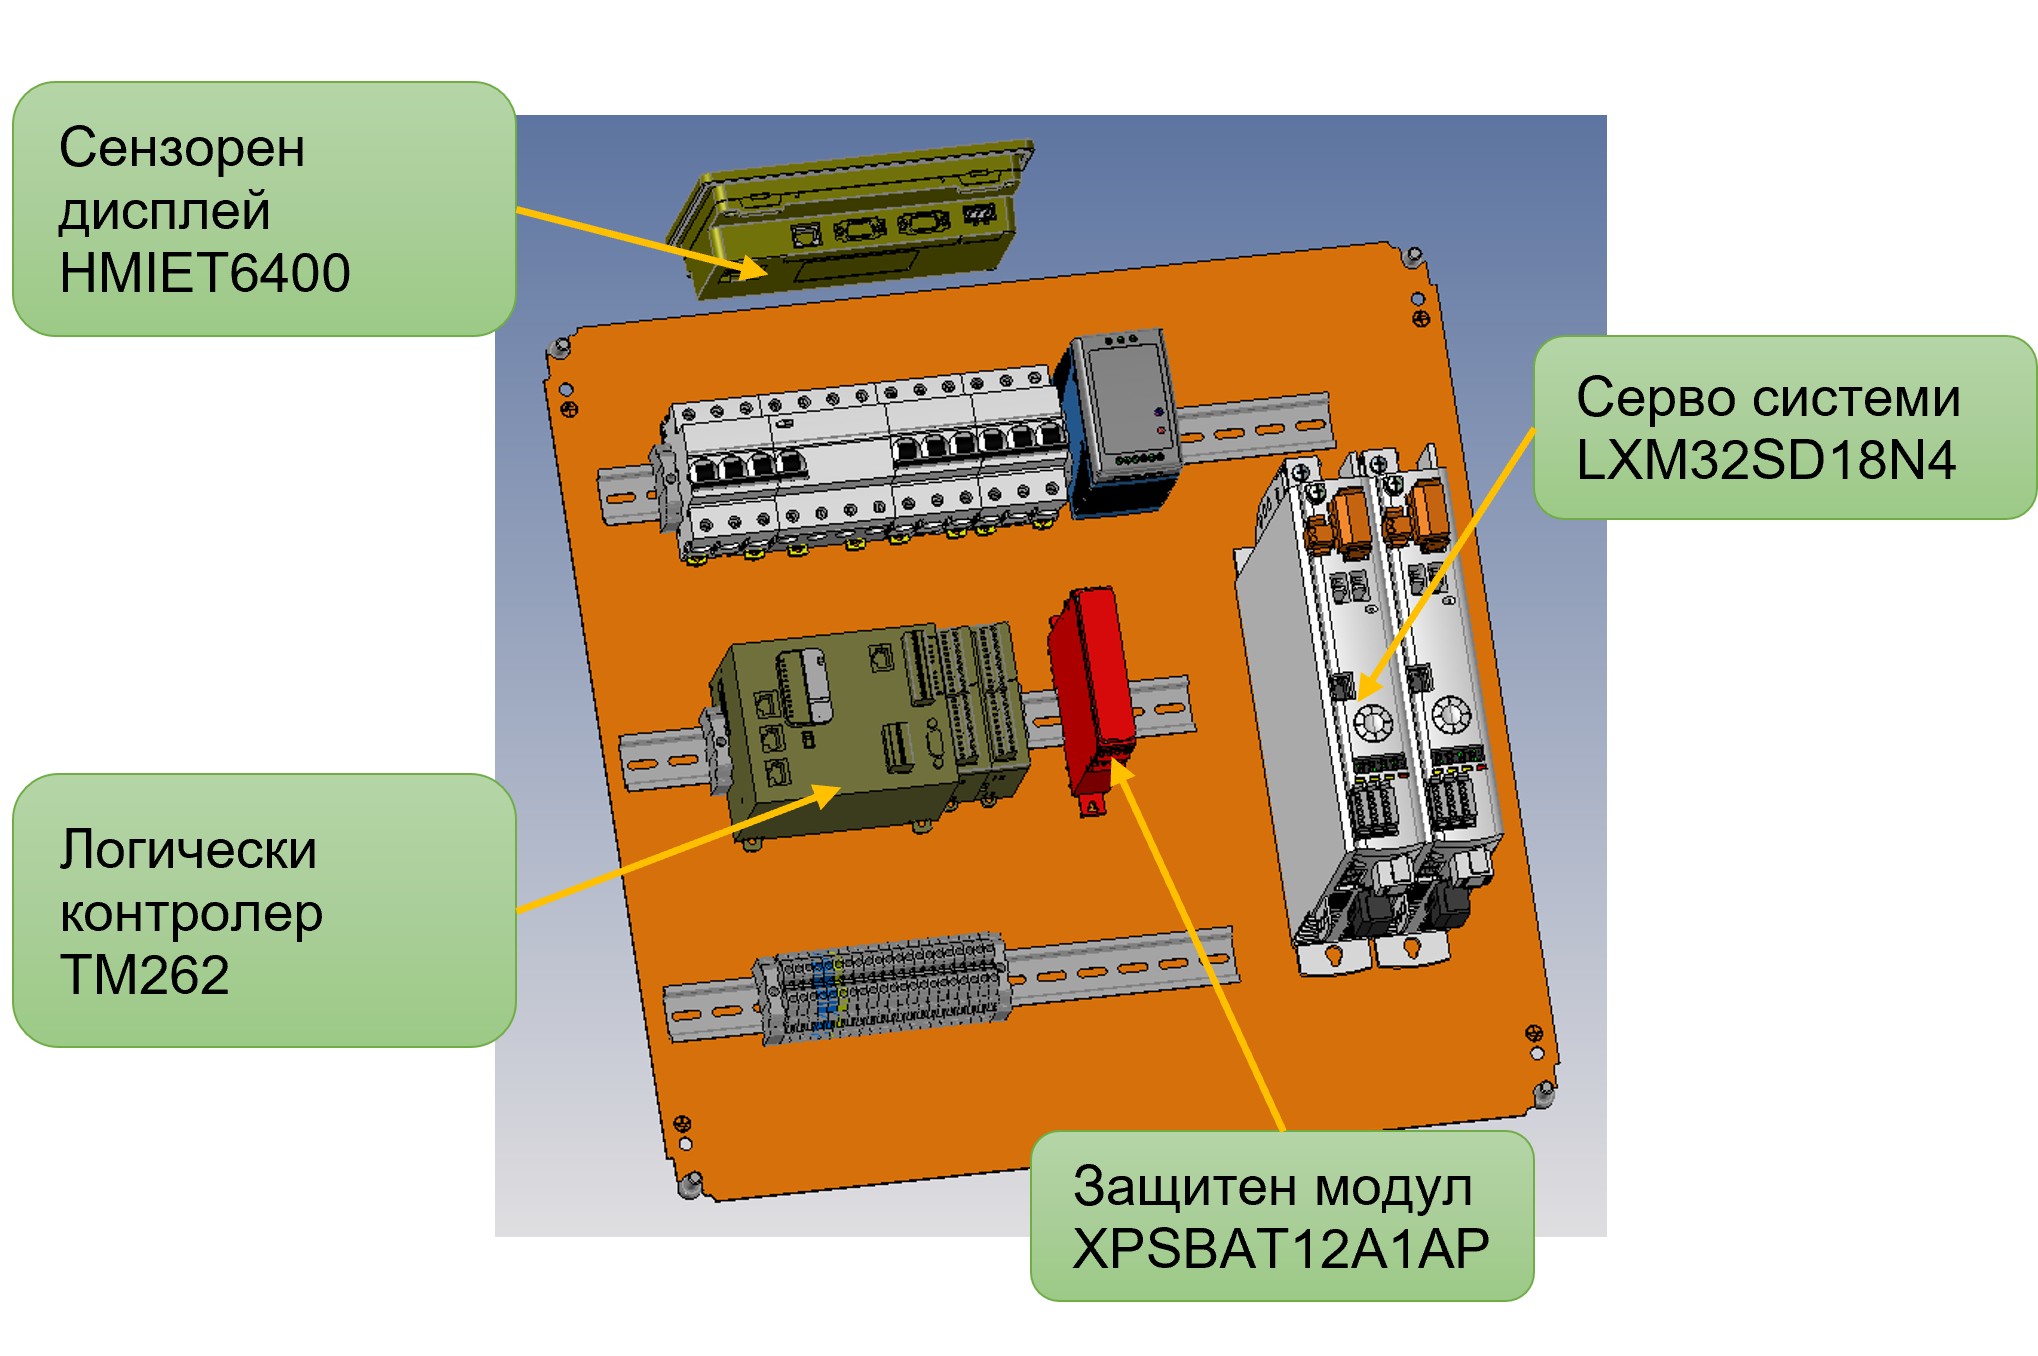
Реализацията: Използван е логически контролер за движение (motion controller) за синхронно управление на двете оси и обработка на сигналите от енкодера и датчиците независимо един от друг. За въвеждане на параметри и извеждане на актуалния статус е интегриран 7-инчов сензорен дисплей (HMI). По отношение на безопасността са предвидени стандартни автоматични прекъсвачи, дефектнотокова защита и модул за безопасност за максимално бързо управляемо спиране и обезопасяване на изпълнителните механизми при аварийна ситуация. Задвижването се осъществява от синхронни сервомотори с номинална мощност 1,3kW и номинален въртящ момент 3Nm при 4000rpm.
За изпълнението на проекта са използвани компоненти на фирма Schneider Electric, с които ПЛ Контрол ЕООД успешно си партнира:
•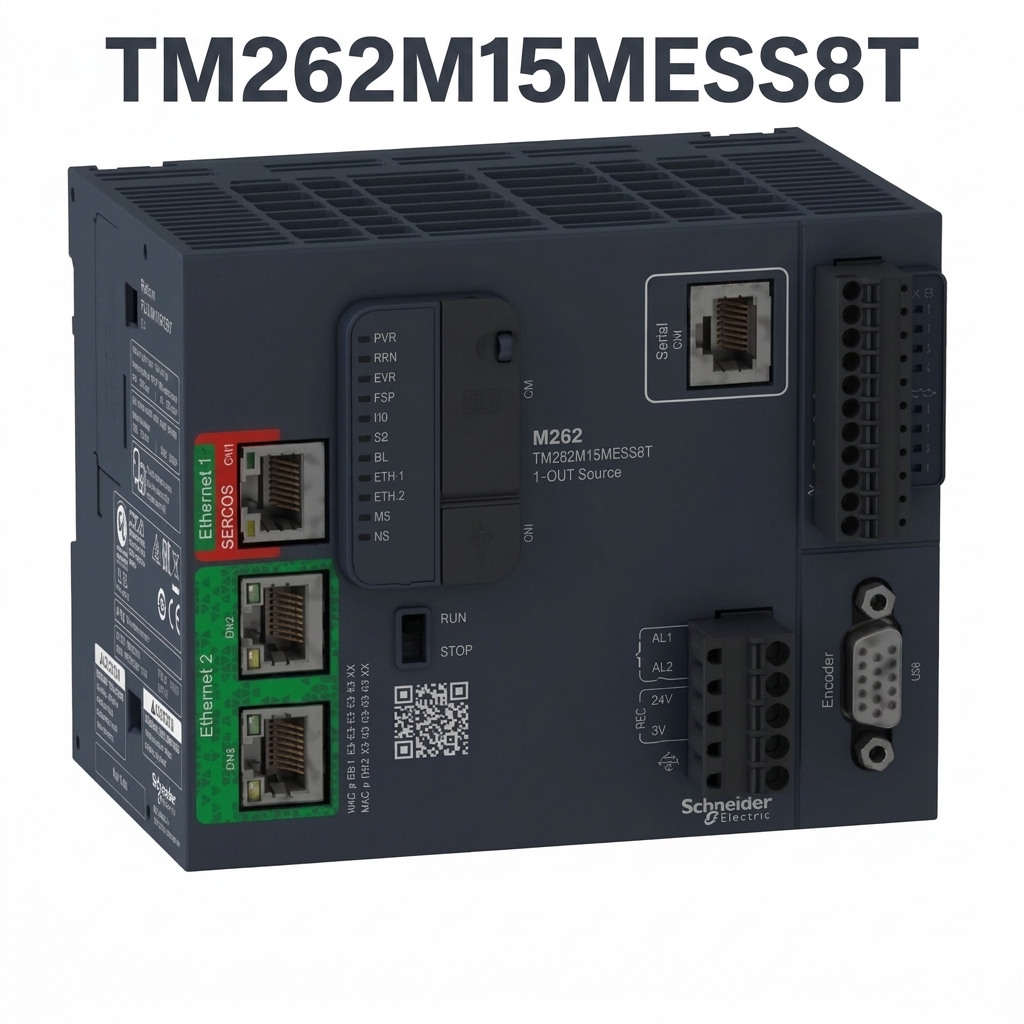 - основен компонент в тази система е логическият контролер за движение (motion controller), позволяващ синхронно управление на до 4 оси;
•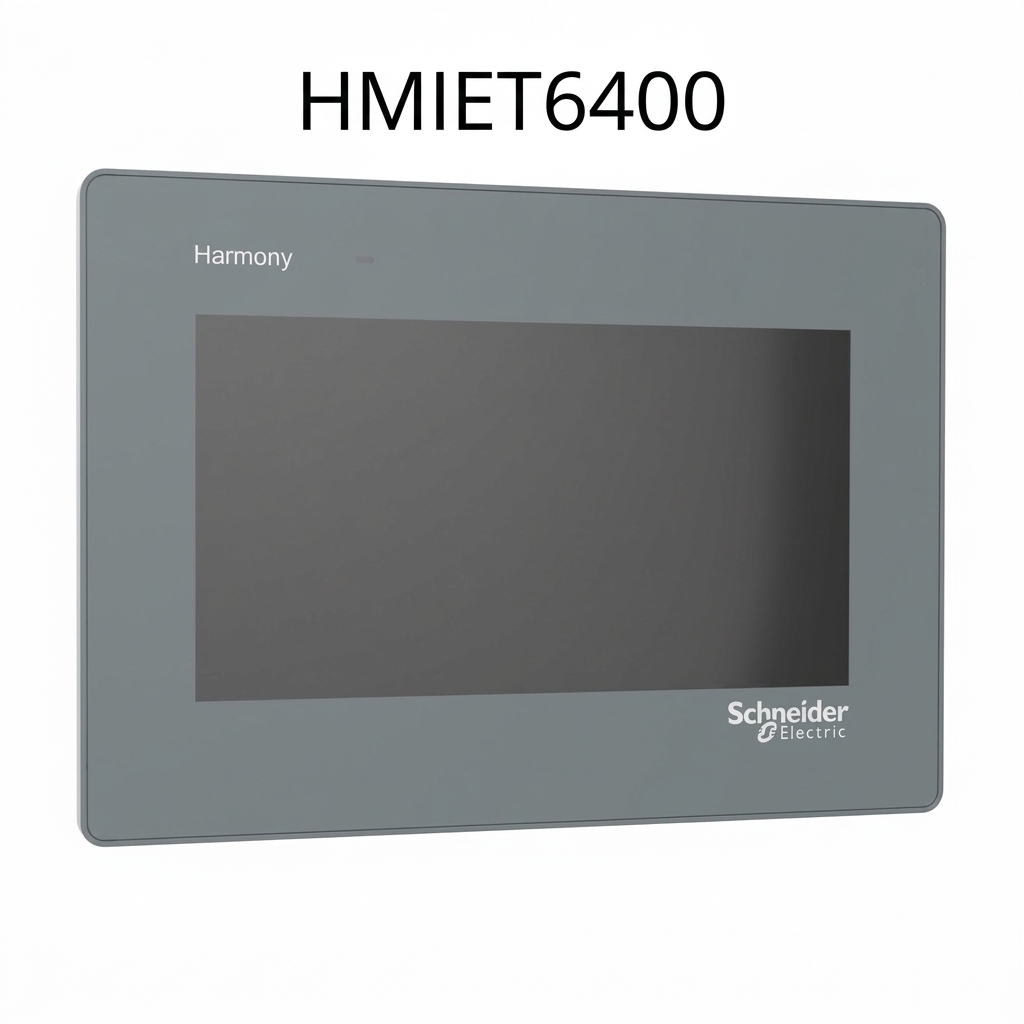 – 7инчов сензорен панел (HMI) с 16М цвята;
•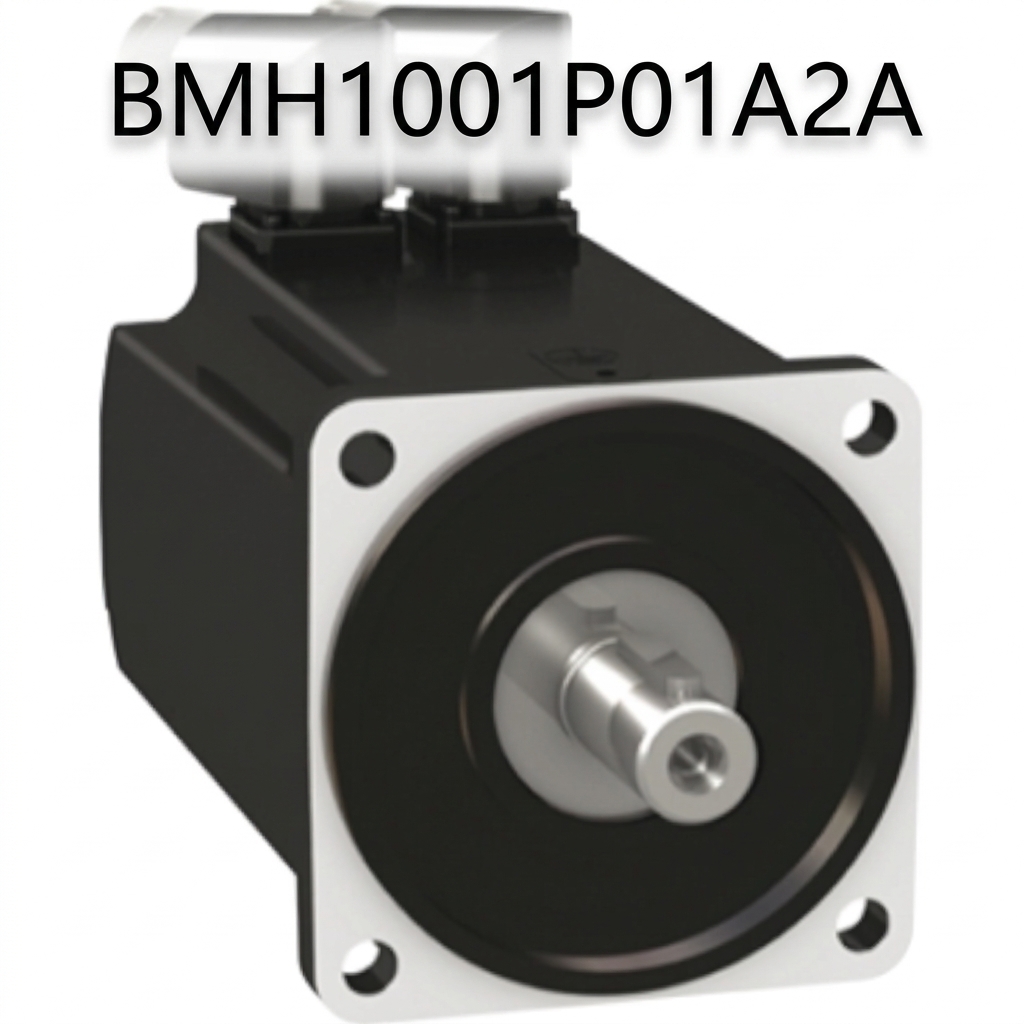 - синхронни сервомотори с номинална мощност 1,3kW, номинален въртящ момент 3Nm при 4000rpm, осигуряващи комбинациите от задвижване и мотор за правилна мощност, производителност и функционалност;
•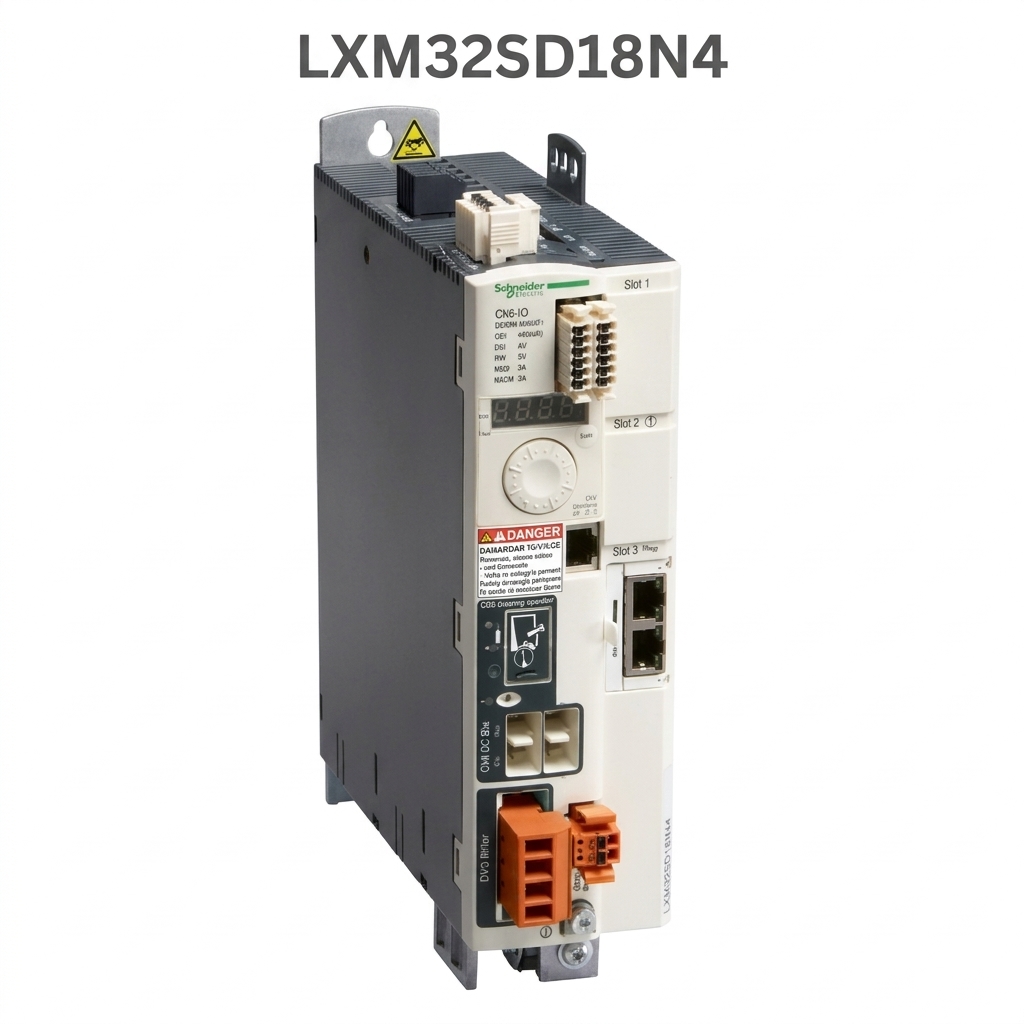 – трифазни серводрайвери с номинална мощност 1.8kW, 6А;
•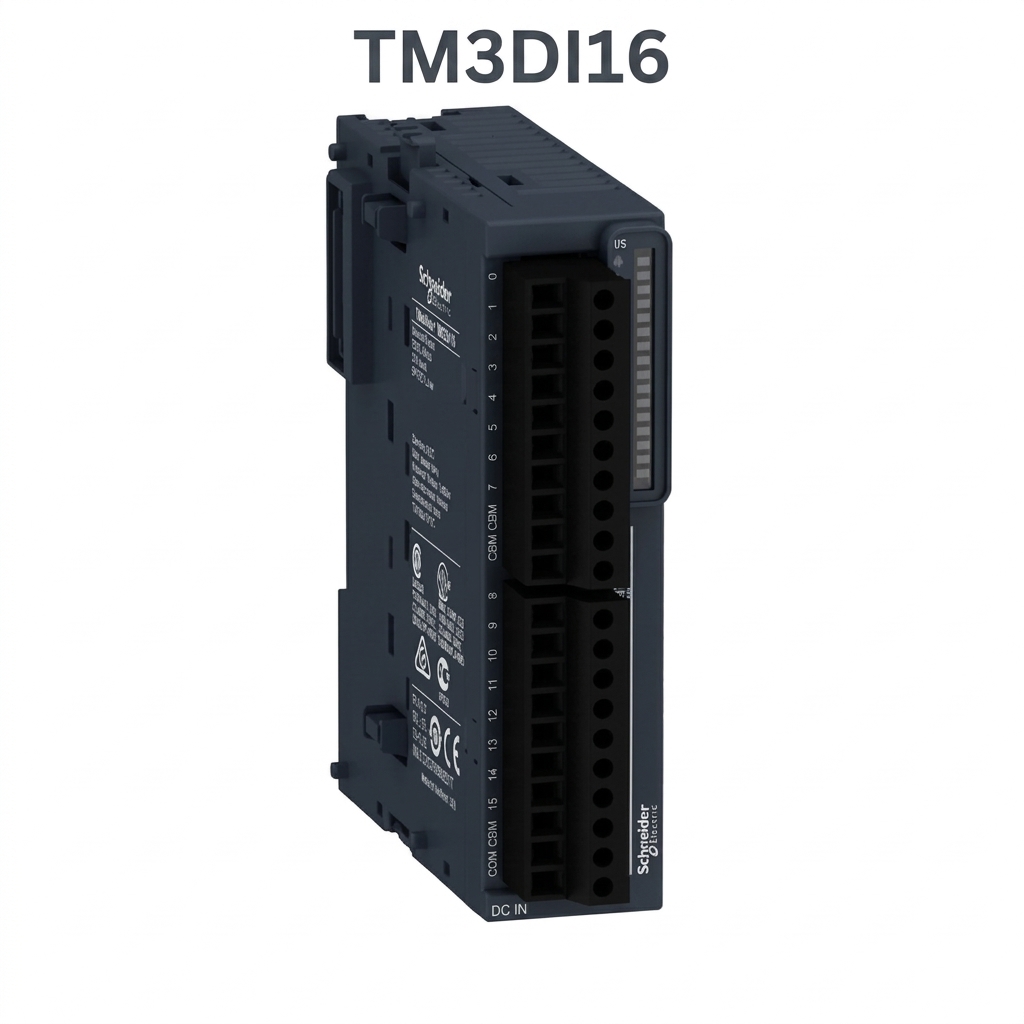 – цифров входен разширителен модул с 16 входа, 24V DC;
•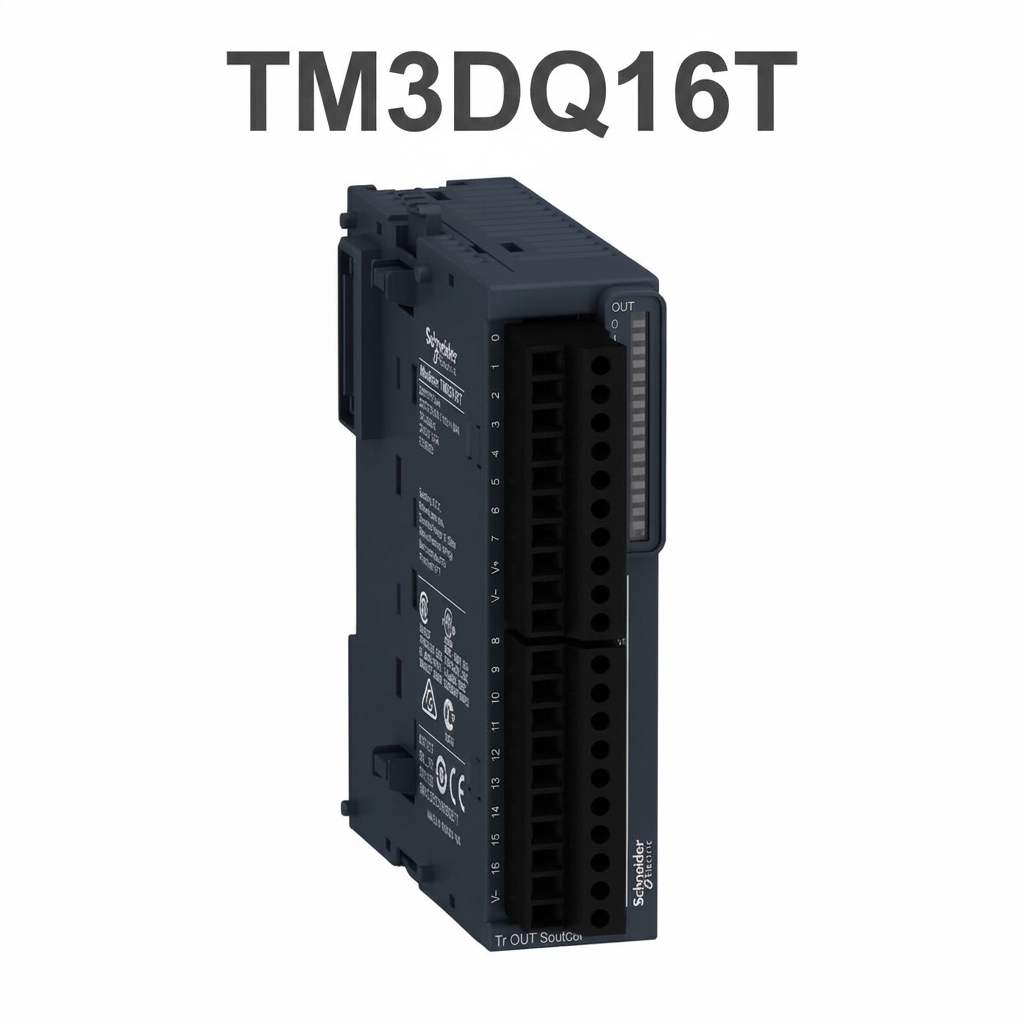 - изходен разширителен модул с 16 транзисторни изхода, 24V DC;
•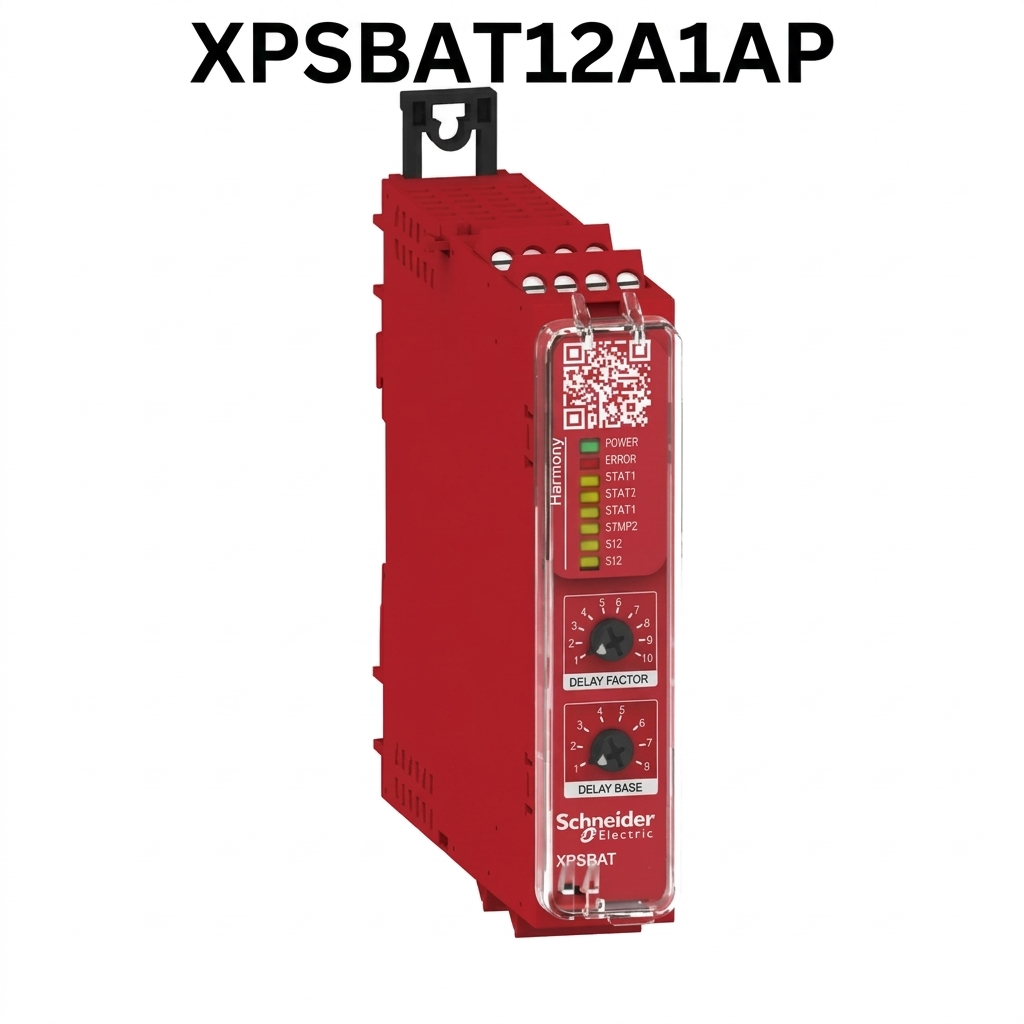 – модул за безопастност от серията Harmony, проектиран за наблюдение на аварийно спиране;
•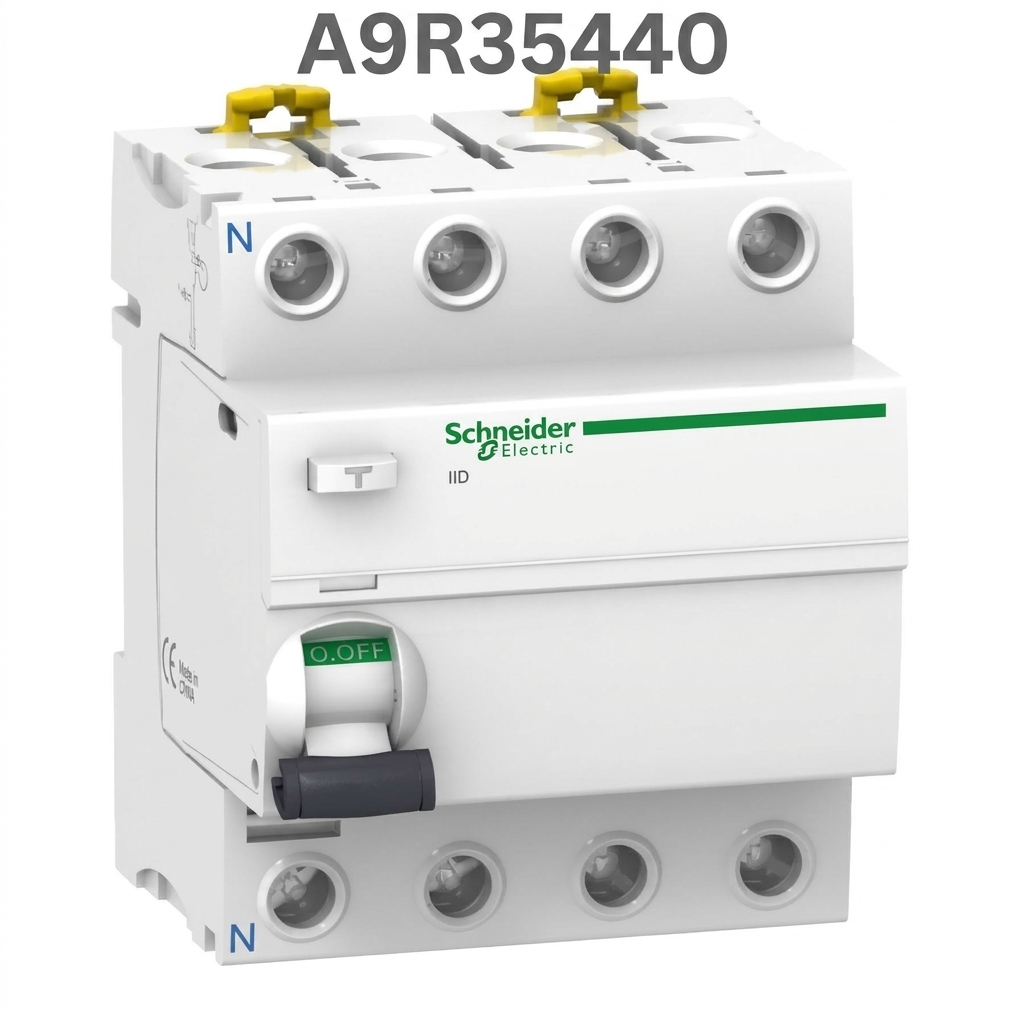 - дефектнотокова защита за защита от електрически удар чрез директен контакт;